リアルタイム物体検出の世界で長く基準になってきた「YOLO」シリーズだが、Ultralyticsから登場した YOLO26 は、これまでの世代(YOLOv8やYOLO11)の単なる小改良ではなく、推論パイプラインの前提そのものを組み替えた世代として注目されている。名前は聞いたことがあっても、「数字が飛んで26になっただけなのか、それとも中身が別物なのか」が見えにくい。結論から言えば、YOLO26は 「NMS(重複除去)とDFL(分布焦点損失)を外し、エッジCPUや量子化環境でもそのまま高速に動くように再設計された実戦向けモデル」 であり、特に推論の軽さと実装の素直さでこれまでのYOLOと一線を画している。
1. 従来のYOLO(v8 / 11)が抱えていた2つの重い足かせ
YOLOv8やYOLO11は非常に優秀な検出器だが、実際のアプリや組み込み端末へ載せようとすると、いつも同じ2箇所でボトルネックが起きていた。
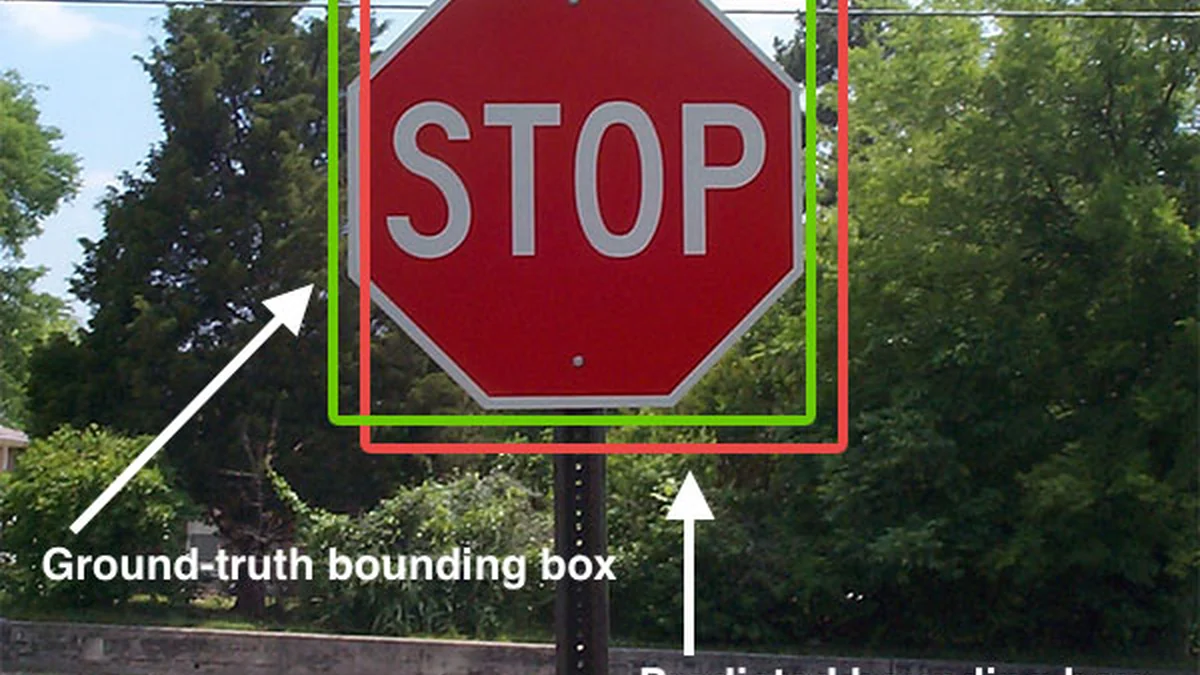
- NMS(Non-Maximum Suppression)という後処理の壁従来のYOLOは1つの物体に対して大量の重複した予測ボックスを出力するため、推論の最後にCPU側で重なり具合(IoU)を計算して余分な枠を削る「NMS」が必須だった。物体が増えるほど後処理時間が揺らぎ、ONNXやTensorRTへ書き出す際もNMS周りのグラフ構築がトラブルの種になりやすかった。
- DFL(Distribution Focal Loss)による検出ヘッドの複雑さボックスの境界を精密化するために使われていたDFLは精度向上に貢献した一方、出力層の構造が複雑になり、INT8量子化や専用アクセラレータへの移植時に精度劣化や変換エラーを招く原因になっていた。
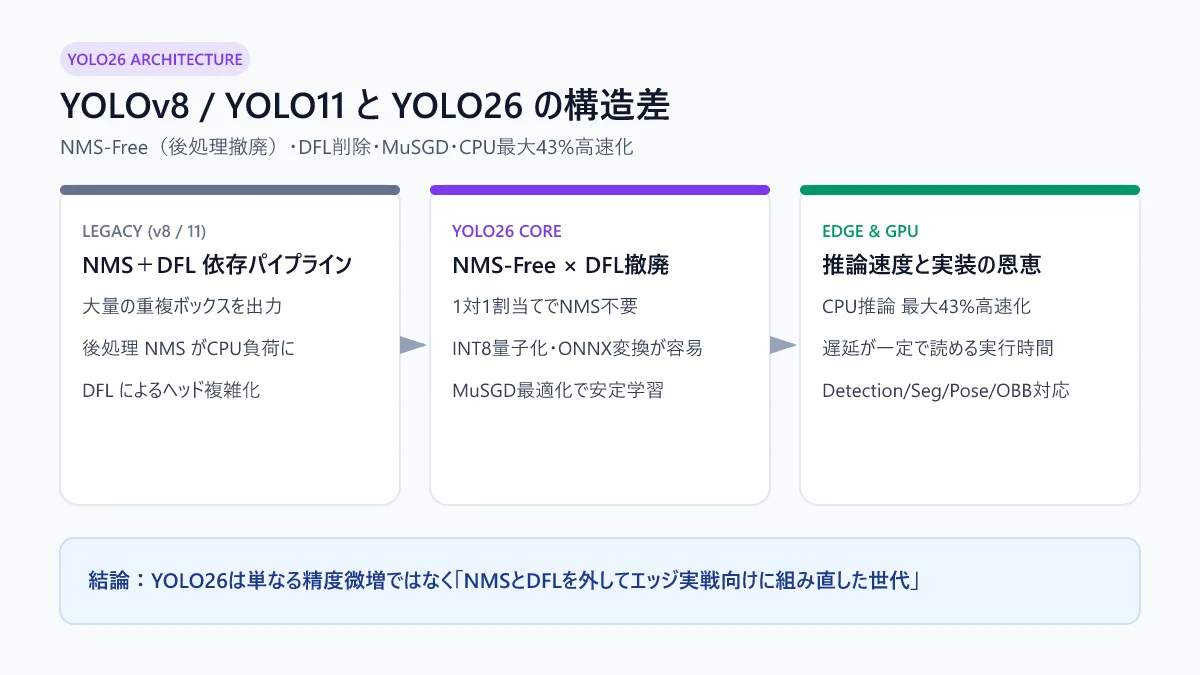
2. YOLO26が「レベチ」と言われる4つの構造刷新
YOLO26は、この2つの足かせを両方とも取り払ったうえで、学習側の最適化手法まで刷新している。
| 比較項目 | Ultralytics YOLOv8 | Ultralytics YOLO11 | Ultralytics YOLO26 |
|---|---|---|---|
| 推論パイプライン | NMS後処理が必須 | NMS後処理が必須 | ネイティブ End-to-End NMS-Free |
| ボックス回帰(DFL) | DFLを使用 | DFLを使用 | DFLを完全撤廃(ヘッド軽量化) |
| CPU推論速度 | ベースライン | 中程度の改善 | 最大43%高速化(Nanoモデル等) |
| 学習オプティマイザ | SGD / AdamW 中心 | 標準最適化 | MuSGD(LLM学習知見を導入) |
| 量子化・エッジ移植 | DFL・NMS周りに配慮が必要 | 同左 | INT8量子化・ONNX/TensorRT移植が素直 |
3. なぜ「NMS-Free × DFL撤廃」が実戦で効くのか
単にベンチマーク上の数字が速いだけでなく、実際にシステムを組む現場では次の3点で恩恵が大きい。
- 処理時間のブレが消える(決定的レイテンシ):画面内に敵やオブジェクトが急に10体増えても、NMSの探索ループが膨らまないため、毎フレームの処理時間が読みやすい。ゲーム画面のリアルタイム解析やロボット制御ではこの「遅延の読めなさ」が減るだけでも価値が高い。
- GPUなし環境(CPUのみ)でも実用ラインに入る:従来はGPUがないと苦しかったリアルタイム寄りの検出も、CPU推論の大幅高速化によってノートPCや小型エッジ端末で現実的に回りやすくなる。
- 複数タスクを同じ流れで扱える:物体検出(Detection)だけでなく、インスタンスセグメンテーション、姿勢推定(Pose)、回転バウンディングボックス(OBB)、画像分類まで従来のYOLOと同じインターフェースで一通りそろっている。
4. Roboflow等で独自データセットを統合学習するときのポイント
実戦では既存の学習済みモデルそのままではなく、Roboflow Universeなどで公開されている複数のデータセットを集約し、自分のターゲットに合わせてYOLO26で再学習させるケースも多い。
このとき注意すべきなのは、「モデルが新しく強いからといって、クラス定義がバラバラなデータをそのまま混ぜてはいけない」 という点だ。たとえばAのデータセットでは 0 が敵、Bでは 0 が味方になっているようなクラスID衝突を統合前にリマッピングし、不定形な背景要素(霧や色領域)は無理にボックスへ押し込まず必要に応じてマスク処理と分けることで、YOLO26の純粋な検出スピードと精度を最大限に引き出せる。
「レガシーな既存パイプラインを保守し続けるならYOLOv8/11、これから新しくリアルタイム認識やエッジ推論を組むなら迷わずYOLO26」というのが現在の明確な選び分けになる。
学習用画像の解像度やアスペクト比を事前に揃えたいときは、画像リサイズツールやカラーコード確認ツールで入力データの前提を整えておくと実験を回しやすい。